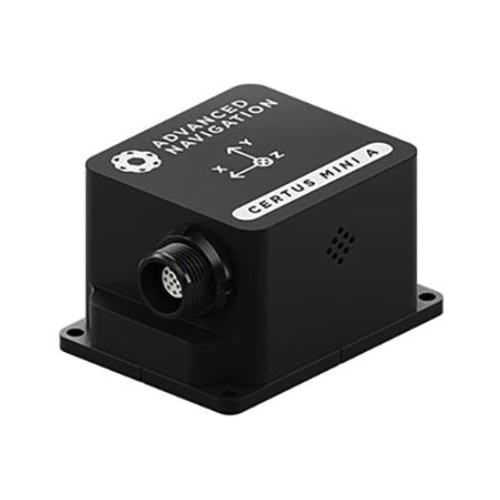
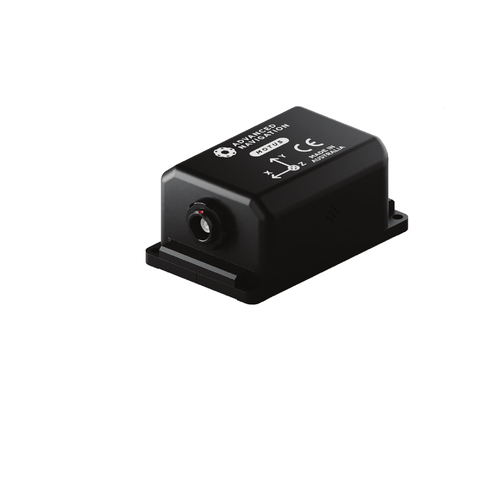
MEMS 기반 AHRS 관성센서
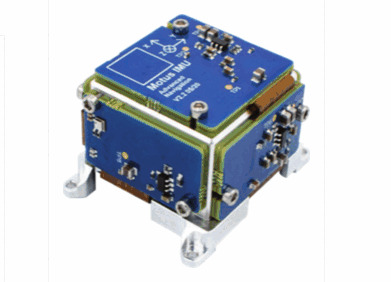
초정밀 IMU. MOTUS (옵션 AHRS INS IMU)
RS232/옵션 422 가속도계 자이로스코프 지자기 센서 초소형 경량 타입 센서
| 모델명 | Certus Mini A |
|---|---|
| 브랜드 | Advanced Navigation |
| 제조사 | Advanced Navigation |
| 영문명 | IMU Inertial |
| 분류 | 자이로/관성/자기장센서 > MEMS 기반 AHRS 관성센서 |
가격견적 문의사양·수량·납기에 따라 견적을 보내드립니다.
상세 정보
Motus 초정밀 MEMS 관성측정장치 (IMU)
IMU · AHRS · INS 옵션 · Advanced Navigation
ITAR FREEOEM AVAILABLE
Advanced Navigation의 Motus는 초소형·초고정밀 MEMS IMU로, 현재 상용화된 MEMS 가속도계 및 자이로스코프 중에서도 최고 수준의 정확도를 지닌 센서에 지자기센서를 결합해 탑재하고 있습니다.
넓은 온도범위에 걸쳐 모든 센서 오차에 대한 정밀 보정이 완료된 상태로 제공되며, OEM 타입과 인클로저(Enclosed) 타입 두 가지 폼팩터로 제공됩니다.
IMU, AHRS, INS 옵션을 선택할 수 있어 요구 사양에 맞춘 유연한 구성이 가능하며, 500 ms의 빠른 Hot Start를 지원합니다.
외부 GNSS로 보정할 경우 Roll & Pitch 0.03°, Heading 0.05°, 수평위치 0.8 m 수준까지 확장된 정밀 항법 성능을 제공합니다.
Roll & Pitch0.05°
Heading0.8°
자이로 바이어스0.2 °/hr
출력최대 1000 Hz
주요 특징
- Roll & Pitch 정확도 0.05° (GNSS 보정시 0.03°)
- Heading 정확도 (지자기 기준) 0.8° (GNSS 보정시 0.05°)
- MEMS 자이로스코프 바이어스 안정성 0.2°/hr
- 출력 데이터 레이트 최대 1000 Hz
- Hot Start 시간 500 ms
- 충격한계 150 g, 6 ms
- IMU / AHRS / INS 옵션 선택 가능
- Rugged(인클로저) / OEM 폼팩터 제공
사양 (Specifications)
항법 성능 (Navigation)
| Roll & Pitch 정확도 | 0.05° |
|---|---|
| Heading 정확도 (지자기 기준) | 0.8° |
| Roll & Pitch 정확도 (외부 GNSS 보정시) | 0.03° |
| Heading 정확도 (외부 GNSS 보정시) | 0.05° |
| 수평위치 정확도 (외부 GNSS 보정시) | 0.8 m |
| 수직위치 정확도 (외부 GNSS 보정시) | 1.5 m |
| 속도 정확도 (외부 GNSS 보정시) | 0.007 m/s |
| 자세 측정범위 | 무제한 (Unlimited) |
| Hot Start 시간 | 500 ms |
| 내부 필터 처리속도 | 1000 Hz |
| 출력 데이터 레이트 | 최대 1000 Hz |
하드웨어 (Hardware)
| 동작전압 (OEM / Enclosed) | 4.5 ~ 5.5 V / 5 ~ 36 V |
|---|---|
| 입력 보호 (Rugged 전용) | ± 60 V |
| 소비전력 일반 | 1.4 W |
| Hot Start 대기 지속시간 | 48시간 |
| 동작온도범위 | -40°C ~ 85°C |
| 방진방수 등급 (Enclosed) | IP67, MIL-STD-810G |
| 평균고장간격 (MTBF) | 200,000시간 |
| 충격한계 | 150 g, 6 ms, half sine |
| 진동한계 | 8 g RMS |
| 크기 (OEM / Enclosed) | 34 × 39 × 24 mm / 42 × 67 × 30 mm |
| 무게 (OEM / Enclosed) | 26 g / 98 g |
통신 (Communication)
| 인터페이스 (OEM) | UART |
|---|---|
| 인터페이스 (Enclosed) | RS232 (RS422 버전 별도 제공) |
| 통신속도 | 4,800 ~ 2M baud |
| 프로토콜 | AN Packet Protocol 또는 NMEA |
| 주변 인터페이스 | GPIO x2, Auxiliary RS232 |
| GPIO 레벨 | 5 ~ 20 V |
| GPIO 기능 | 1PPS 입력, 센서 동기 입력/출력, Odometer, Stationary, Air Data 입력, NMEA 입출력, Novatel/Trimble GNSS 입력, AN Packet Protocol |
센서 (Sensors)
| 항목 | 가속도계 | 자이로스코프 | 지자기센서 |
|---|---|---|---|
| 측정범위 | ±10 g | ±475 °/s | ±8 G |
| 바이어스 안정성 | 8 µg | 0.2 °/hr | - |
| 초기 바이어스 | < 0.45 mg | < 3 °/hr | - |
| 초기 스케일 오차 | < 0.03 % | < 0.02 % | < 0.07 % |
| 스케일 팩터 안정성 | < 0.04 % | < 0.03 % | < 0.09 % |
| 비선형성 | < 0.05 % | < 0.03 % | < 0.08 % |
| 축간 정렬오차 | < 0.05° | < 0.05° | < 0.05° |
| 노이즈 밀도 | 2 µg/√Hz | 6 °/hr/√Hz | 210 µG/√Hz |
| 대역폭 | 250 Hz | 200 Hz | 110 Hz |
※ 모든 사양은 제조사 사정에 따라 예고 없이 변경될 수 있습니다. 정확한 사양은 문의해 주세요.
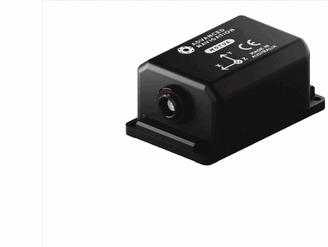
제품 사진
적용 분야
- 항공 (Air)UAV Geopointing, UAV Lidar, 짐벌 안정화(Gimbal Stabilisation)
- 육상 (Land)짐벌 안정화, 구조물 모니터링, 차량 항법
- 해양 (Sea)AUV·ROV 항법, 수로측량(Hydrography)