IMU 시리즈
단종IMU440 관성센서
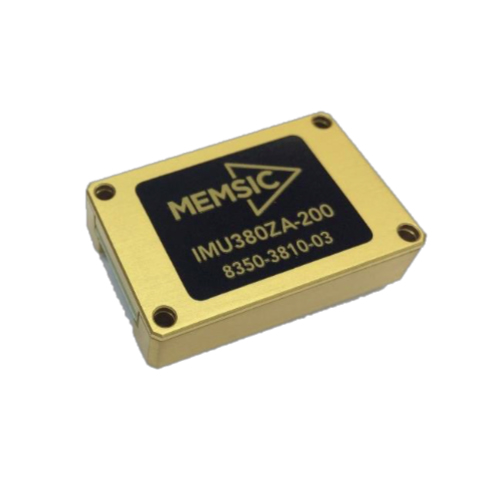
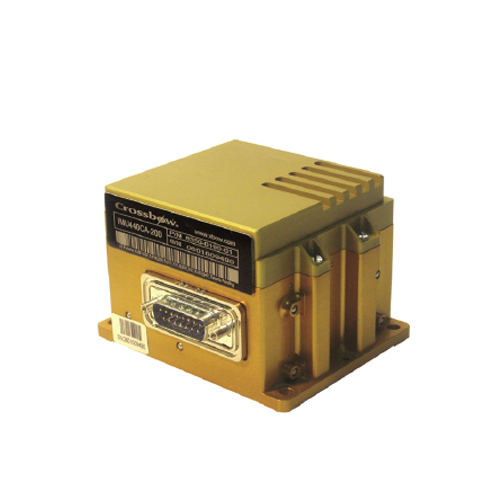
IMU440 관성센서
| 모델명 | IMU440 |
|---|---|
| 브랜드 | MEMSIC |
| 제조사 | MEMSIC |
| 영문명 | IMU440 Inertial Sensor |
| 분류 | 자이로/관성/자기장센서 > IMU 시리즈 |
상태단종 제품제조사(MEMSIC) 단종으로 더 이상 공급되지 않습니다. 비슷한 사양의 대체 모델을 안내해 드립니다.
상세 정보
IMU440 관성센서
Inertial Measurement Unit 440 시리즈 · MEMSIC(Crossbow)
3축 각속도와 3축 선형 가속도, 각변위(델타 세타)와 속도변화를 출력하는 MEMS 관성측정장치(IMU)입니다.
항법과 조정, 차량의 시험, 일반적인 기구물 등에 사용됩니다.
각속도± 200 °/s
바이어스 안정성< 10 °/hr
가속도± 4 g
출력> 100 Hz
주요 특징
- 3축 각속도와 3축 선형 가속도 출력
- 각변위(델타 세타)와 속도변화 출력
- 동작시의 바이어스 안정성 < 10 deg/hr
- 출력 데이터 > 100 Hz
- High-Range 센서 옵션 (400 deg/sec, 10 g)
- GPS 보조 입력
- 저전력 소모율 < 3 W
- 높은 안정성, MTBF > 25,000 Hour
- 아날로그 출력 옵션
- 단단하고 실링된 케이스
- DO-160D 환경인증
사양 (Specifications)
Angular Rate
| Range: Roll, Pitch, Yaw (°/sec) | ± 200 (± 400 option available) |
|---|---|
| Bias Stability In-Run (°/hr) | < 10 |
| Bias Stability Over Temp (°/sec) | < 0.2 |
| Scale Factor Accuracy (%) | < 1 |
| Non-Linearity (% FS) | < 0.5 |
| Resolution (°/sec) | < 0.02 |
| Angle Random Walk (°/√hr) | < 4.5 |
| Bandwidth (Hz) | 25 |
Acceleration
| Input Range: X/Y/Z (g) | ± 4 (± 10 option available) |
|---|---|
| Bias Stability In-Run (mg) | < 1 |
| Bias Stability Over Temp (mg) | < 4 |
| Scale Factor Accuracy (%) | < 1 |
| Non-Linearity (% FS) | < 1 |
| Resolution (mg) | < 0.5 |
| Velocity Random Walk (m/s/√hr) | < 1.0 |
| Bandwidth (Hz) | 25 |
모델 종류
| Model | Description |
|---|---|
| IMU440CA-200 | Inertial Measurement Unit (Standard) |
| IMU440CA-400 | Inertial Measurement Unit (High Range) |
※ 원본 자료의 모델 설명에는 "Attitude & Heading Reference System"으로 표기되어 있습니다.
※ 모든 사양은 제조사 사정에 따라 예고 없이 변경될 수 있습니다. 정확한 사양은 문의해 주세요.
적용 분야
- 항법과 조정
- 차량의 시험
- 일반적인 기구물
시스템 구성도
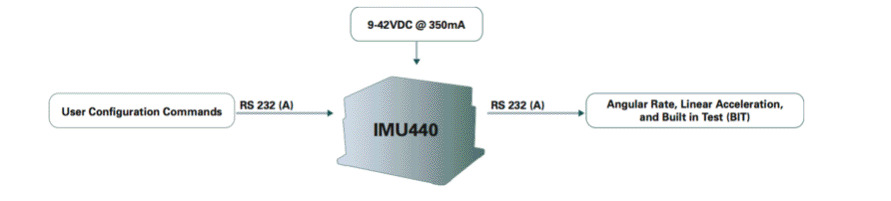
사용자 설정 명령을 RS232로 입력받아 각속도, 선형 가속도, BIT(Built in Test) 정보를 RS232로 출력합니다. 전원 9 ~ 42 VDC @ 350 mA.
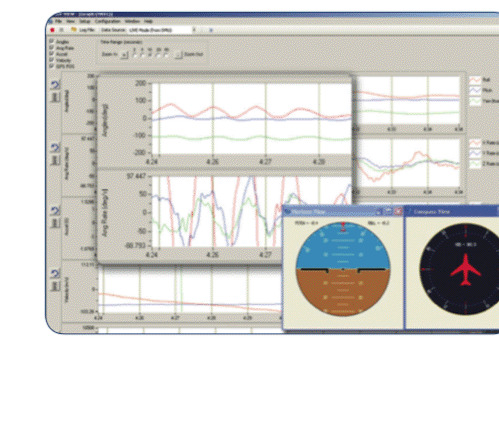
무료 소프트웨어 (NAV-VIEW 2.0)